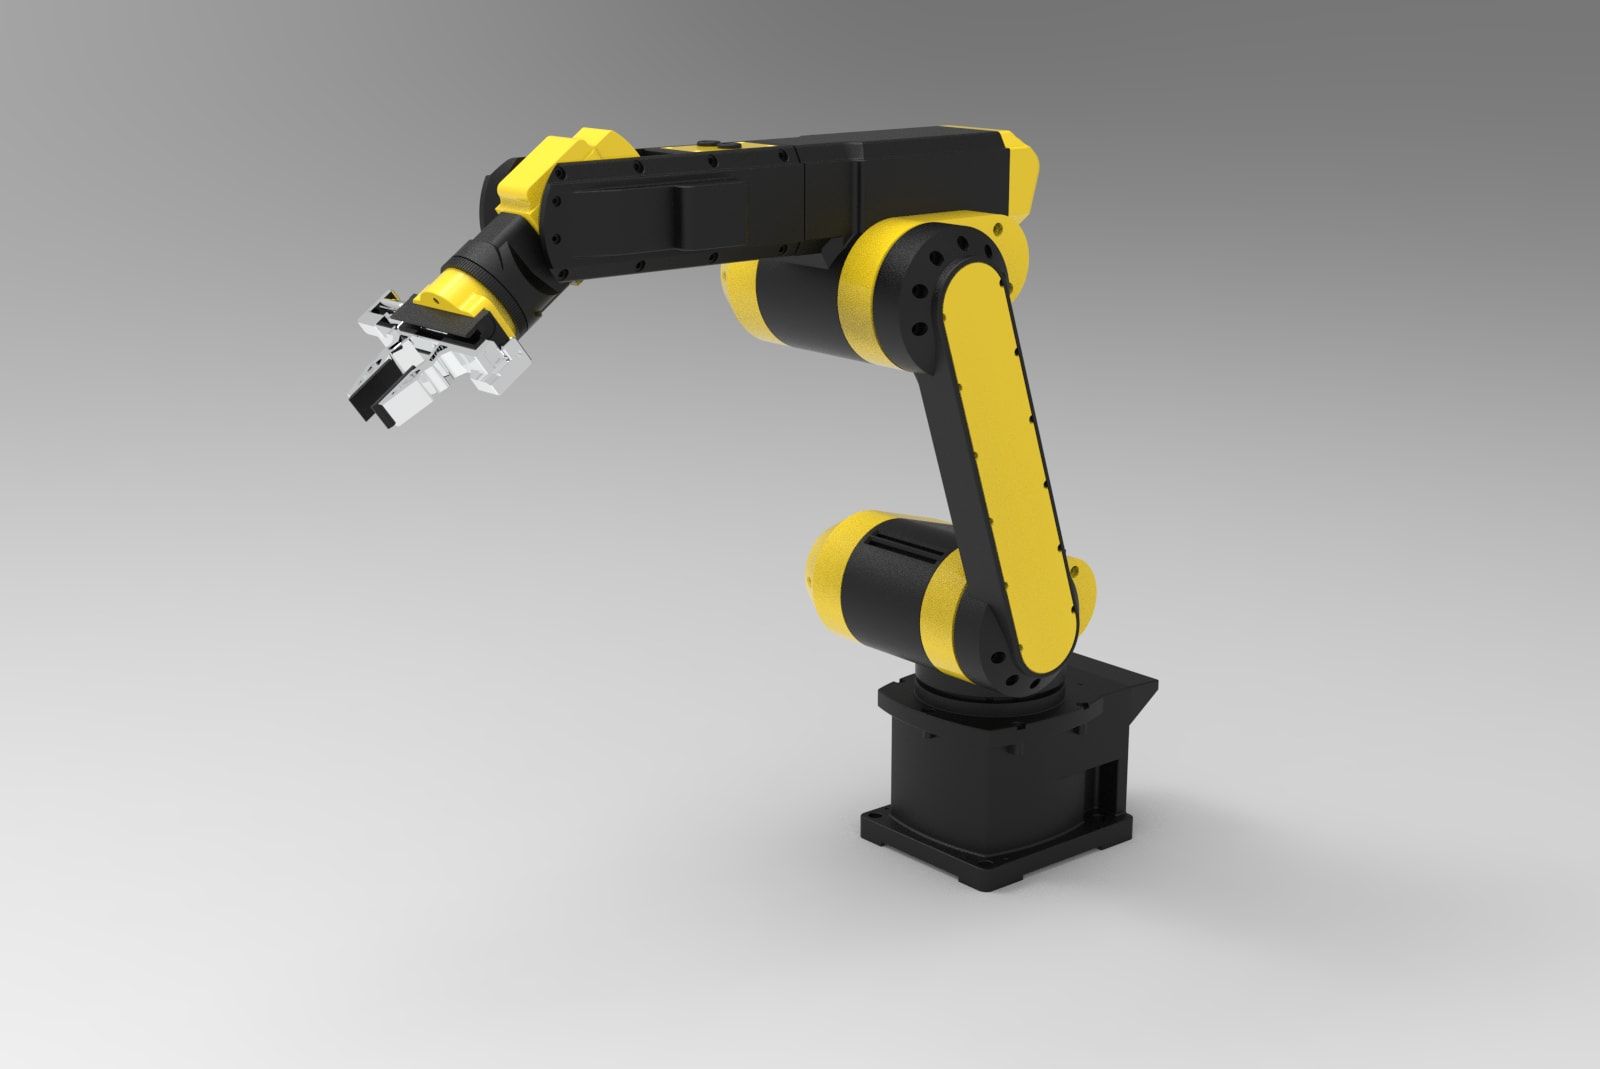
Robot PimPom
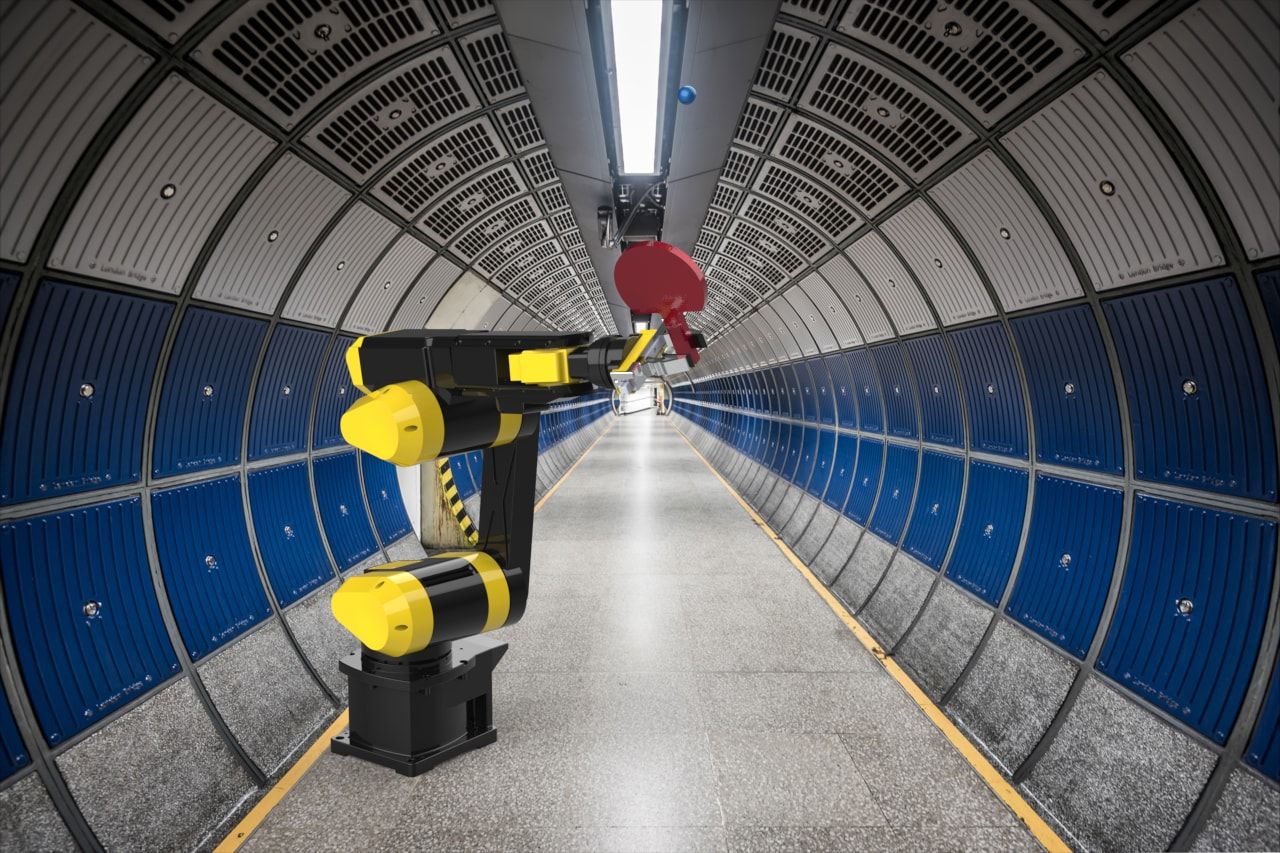
¿Qué pasa cuando un brazo robótico golpea una pelota de ping-pong? Un análisis dinámico y cinemático del golpe: cómo se mueve el robot, qué fuerza recibe la pala y cómo sale la pelota.
- Asignatura
- Mecatrónica · 3.º GEDI
- Equipo
- Pol Alberch, Joan Blanch y María Menchaca
- Herramientas
- Creo Parametric, SolidWorks
01 — Reto
Estudiar el golpe, no el brazo
El objetivo no era diseñar un robot, sino entender su dinámica. Por eso el brazo no lo modelamos nosotros: partimos de un brazo robótico ya existente y nos centramos en montarlo como mecanismo, ponerle una pala y analizar cómo se comportan el robot y la pelota durante el golpe.
02 — Simulación
El golpe, en números
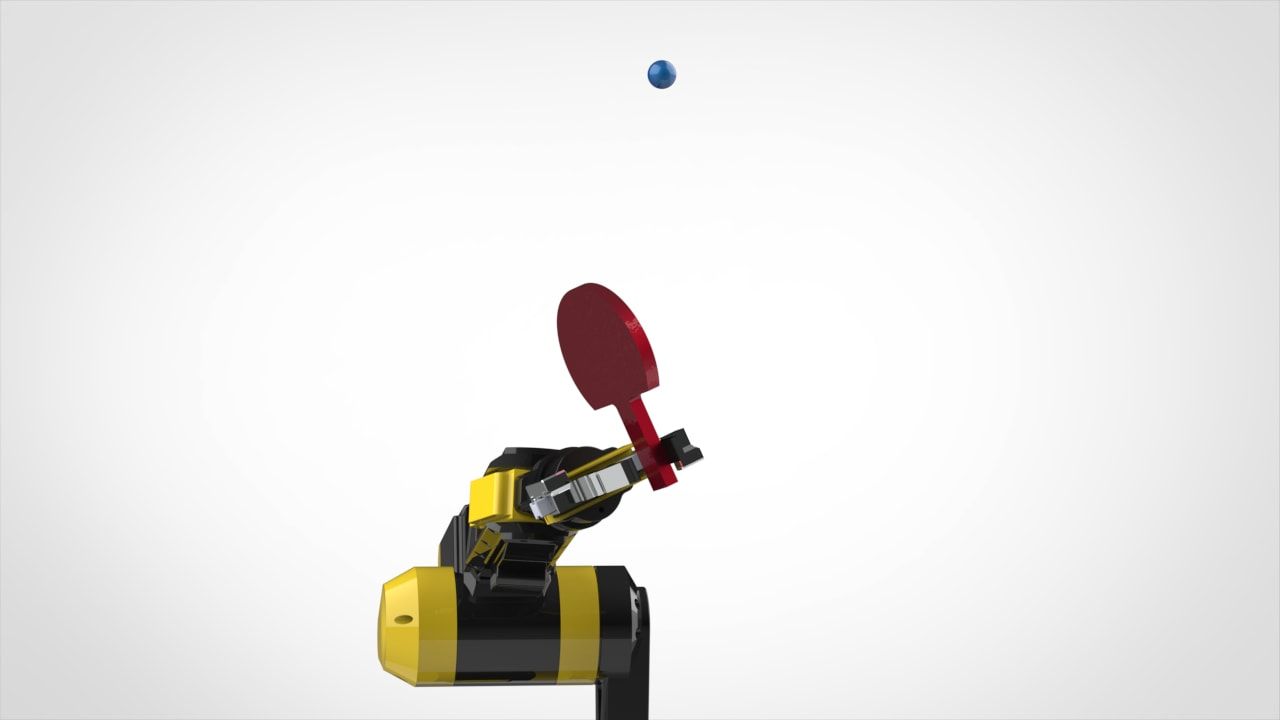
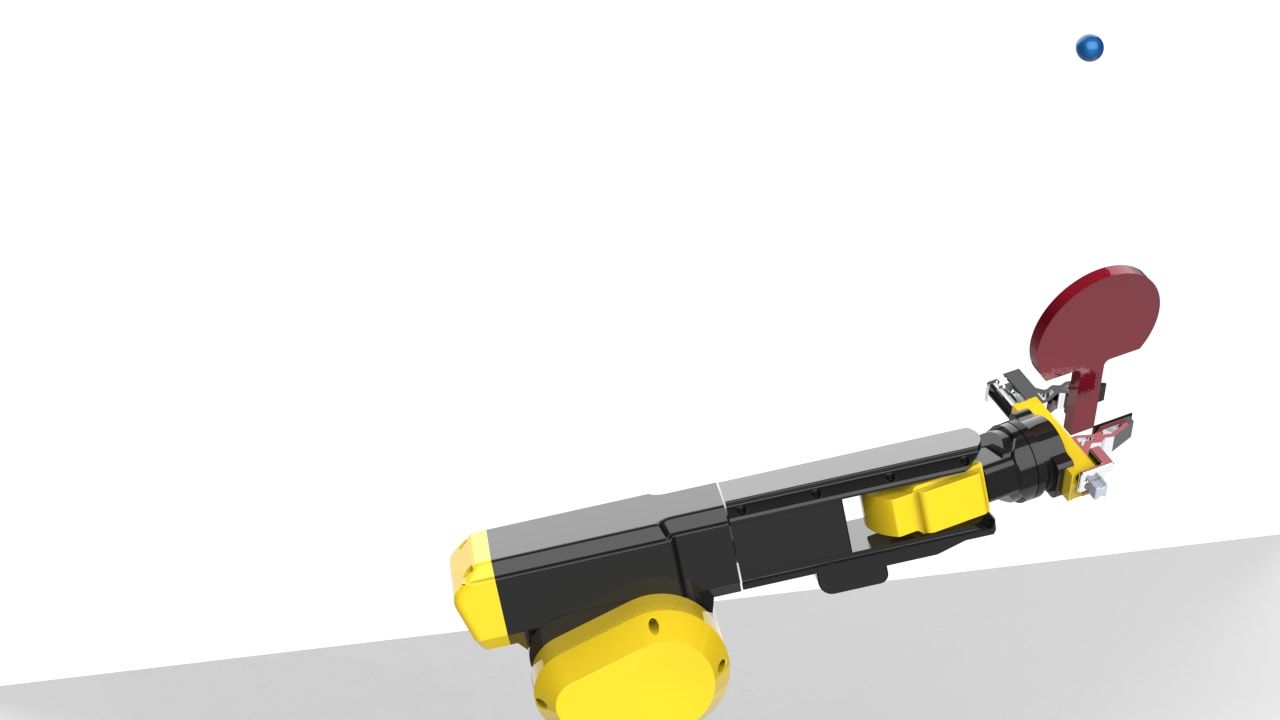
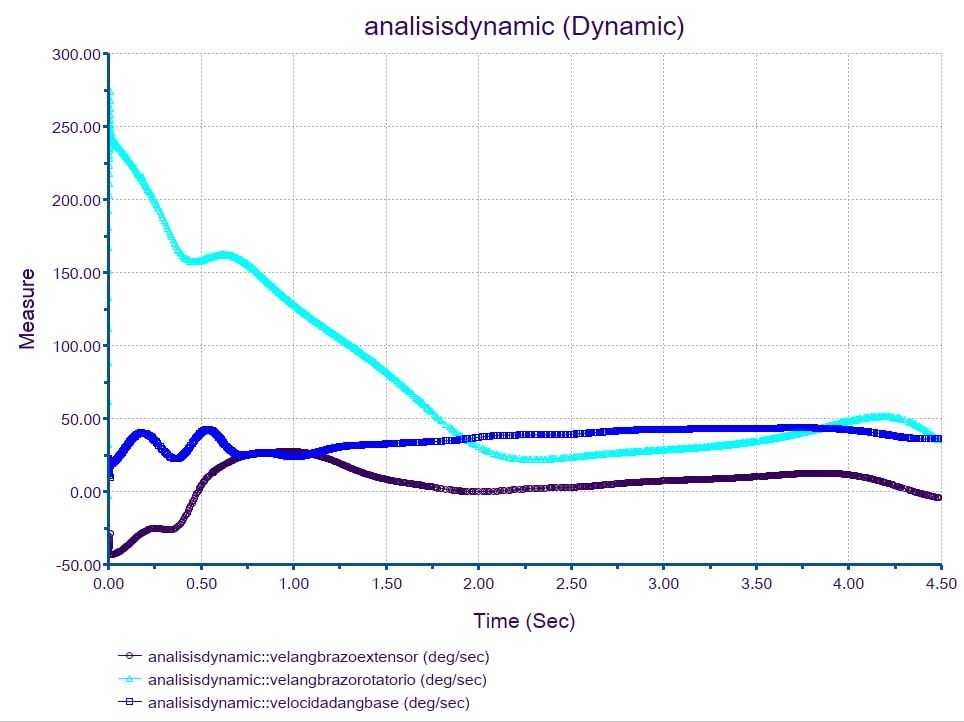
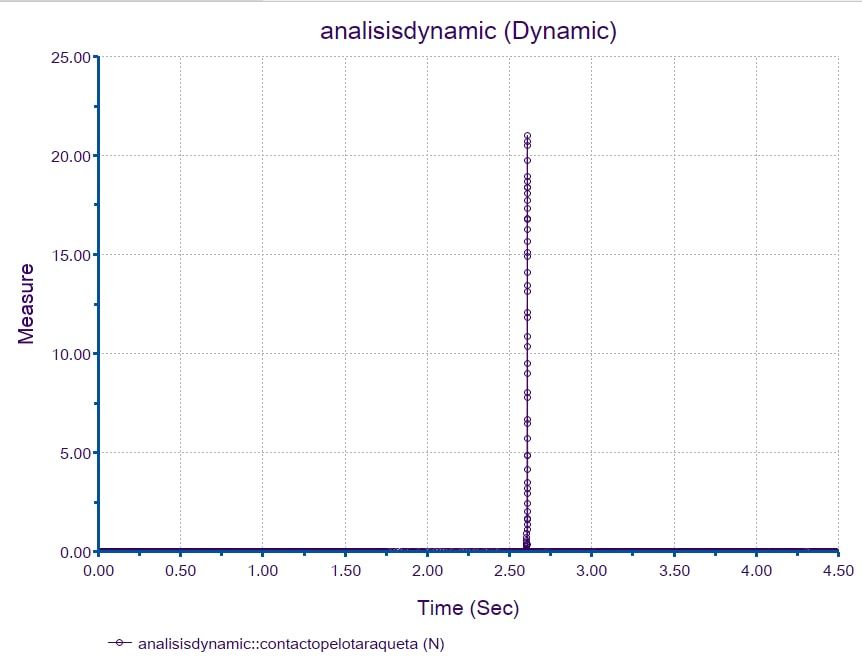
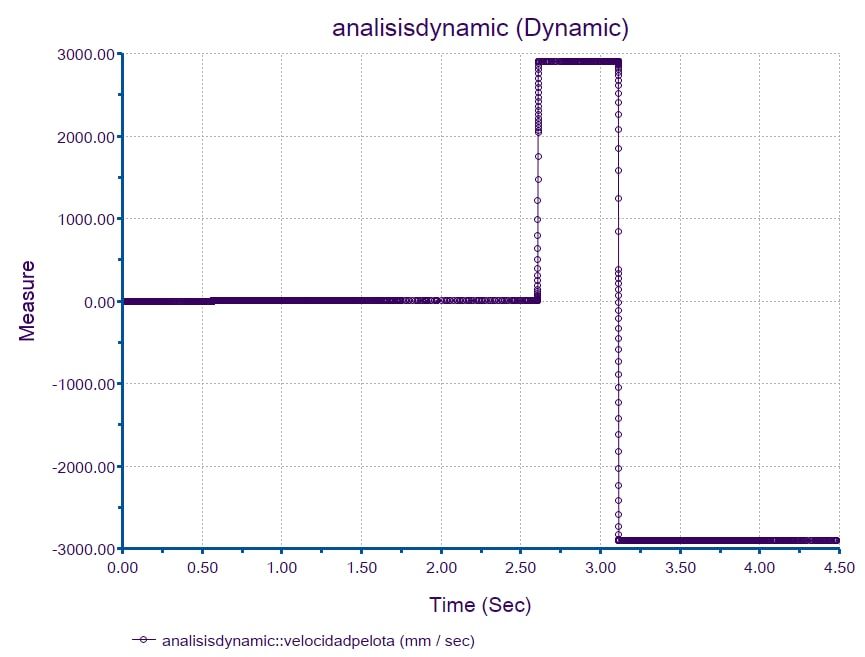
El mecanismo se simuló con un análisis dinámico: el brazo gira, la pala encuentra la pelota y se mide qué pasa en el contacto. Las gráficas recogen la velocidad angular de la base y de los dos brazos, la fuerza de contacto entre pelota y pala, y la velocidad de la pelota antes y después del golpe.
03 — Robot
El brazo de partida
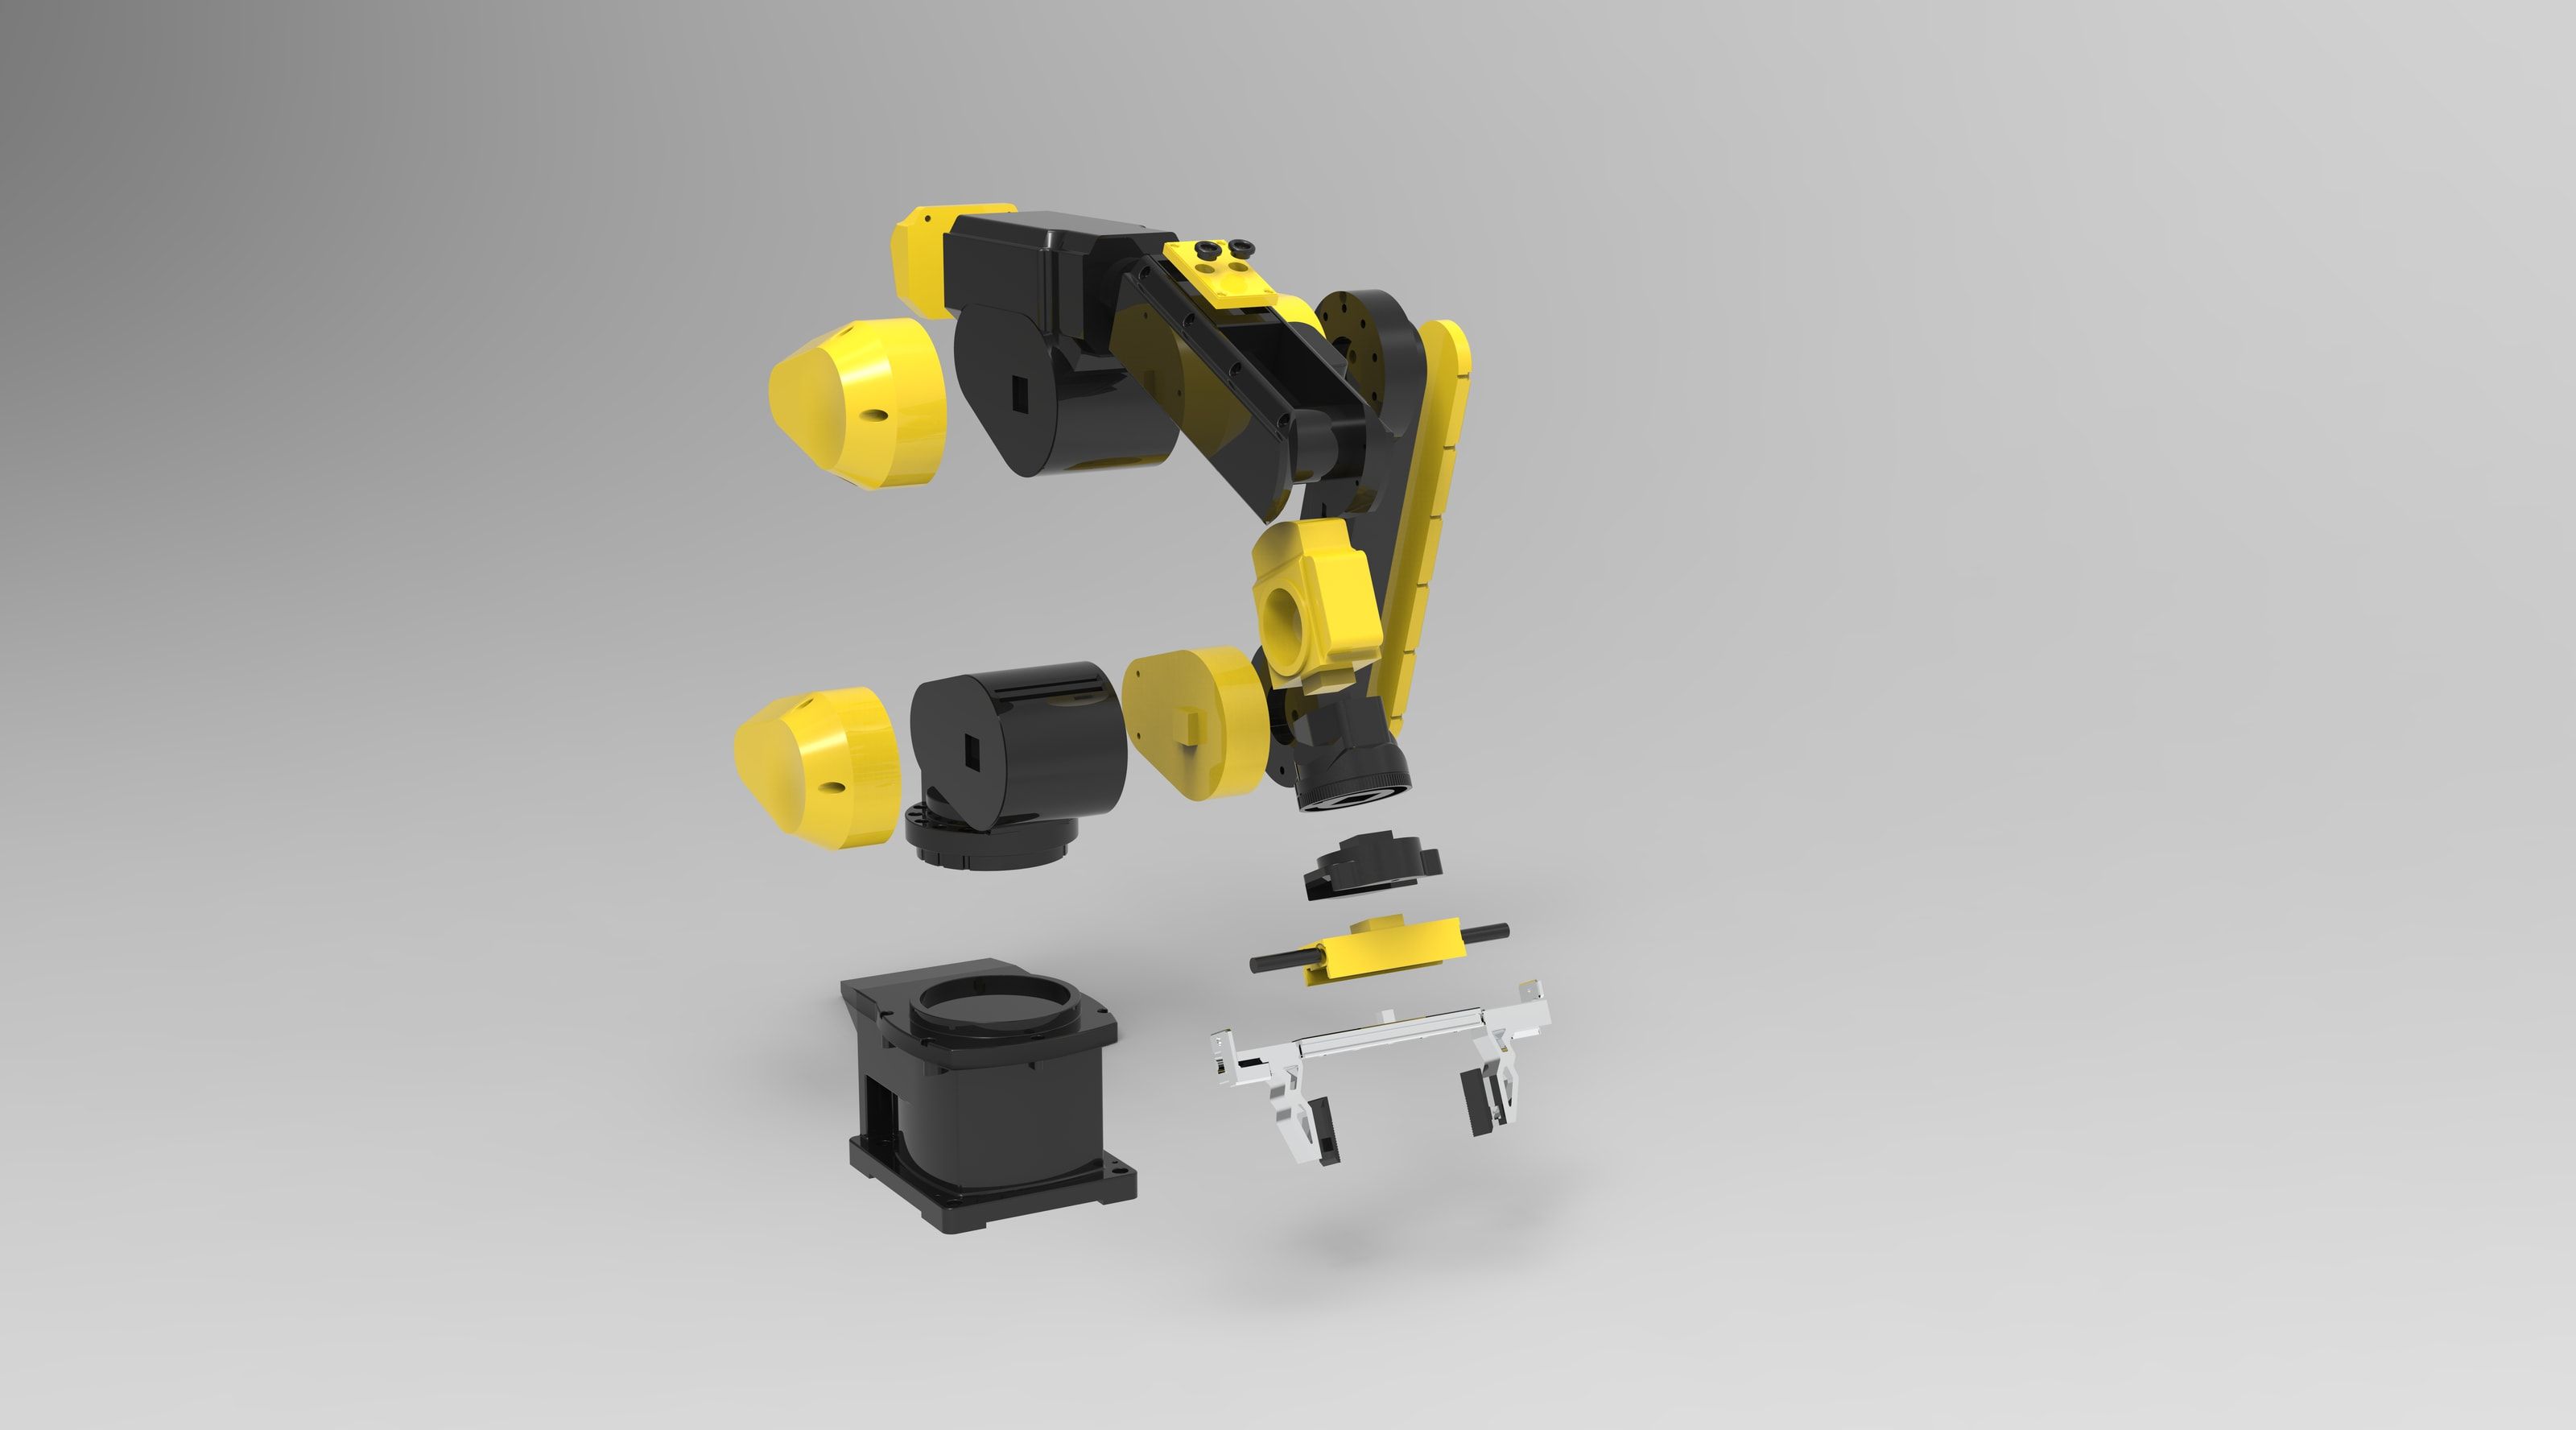
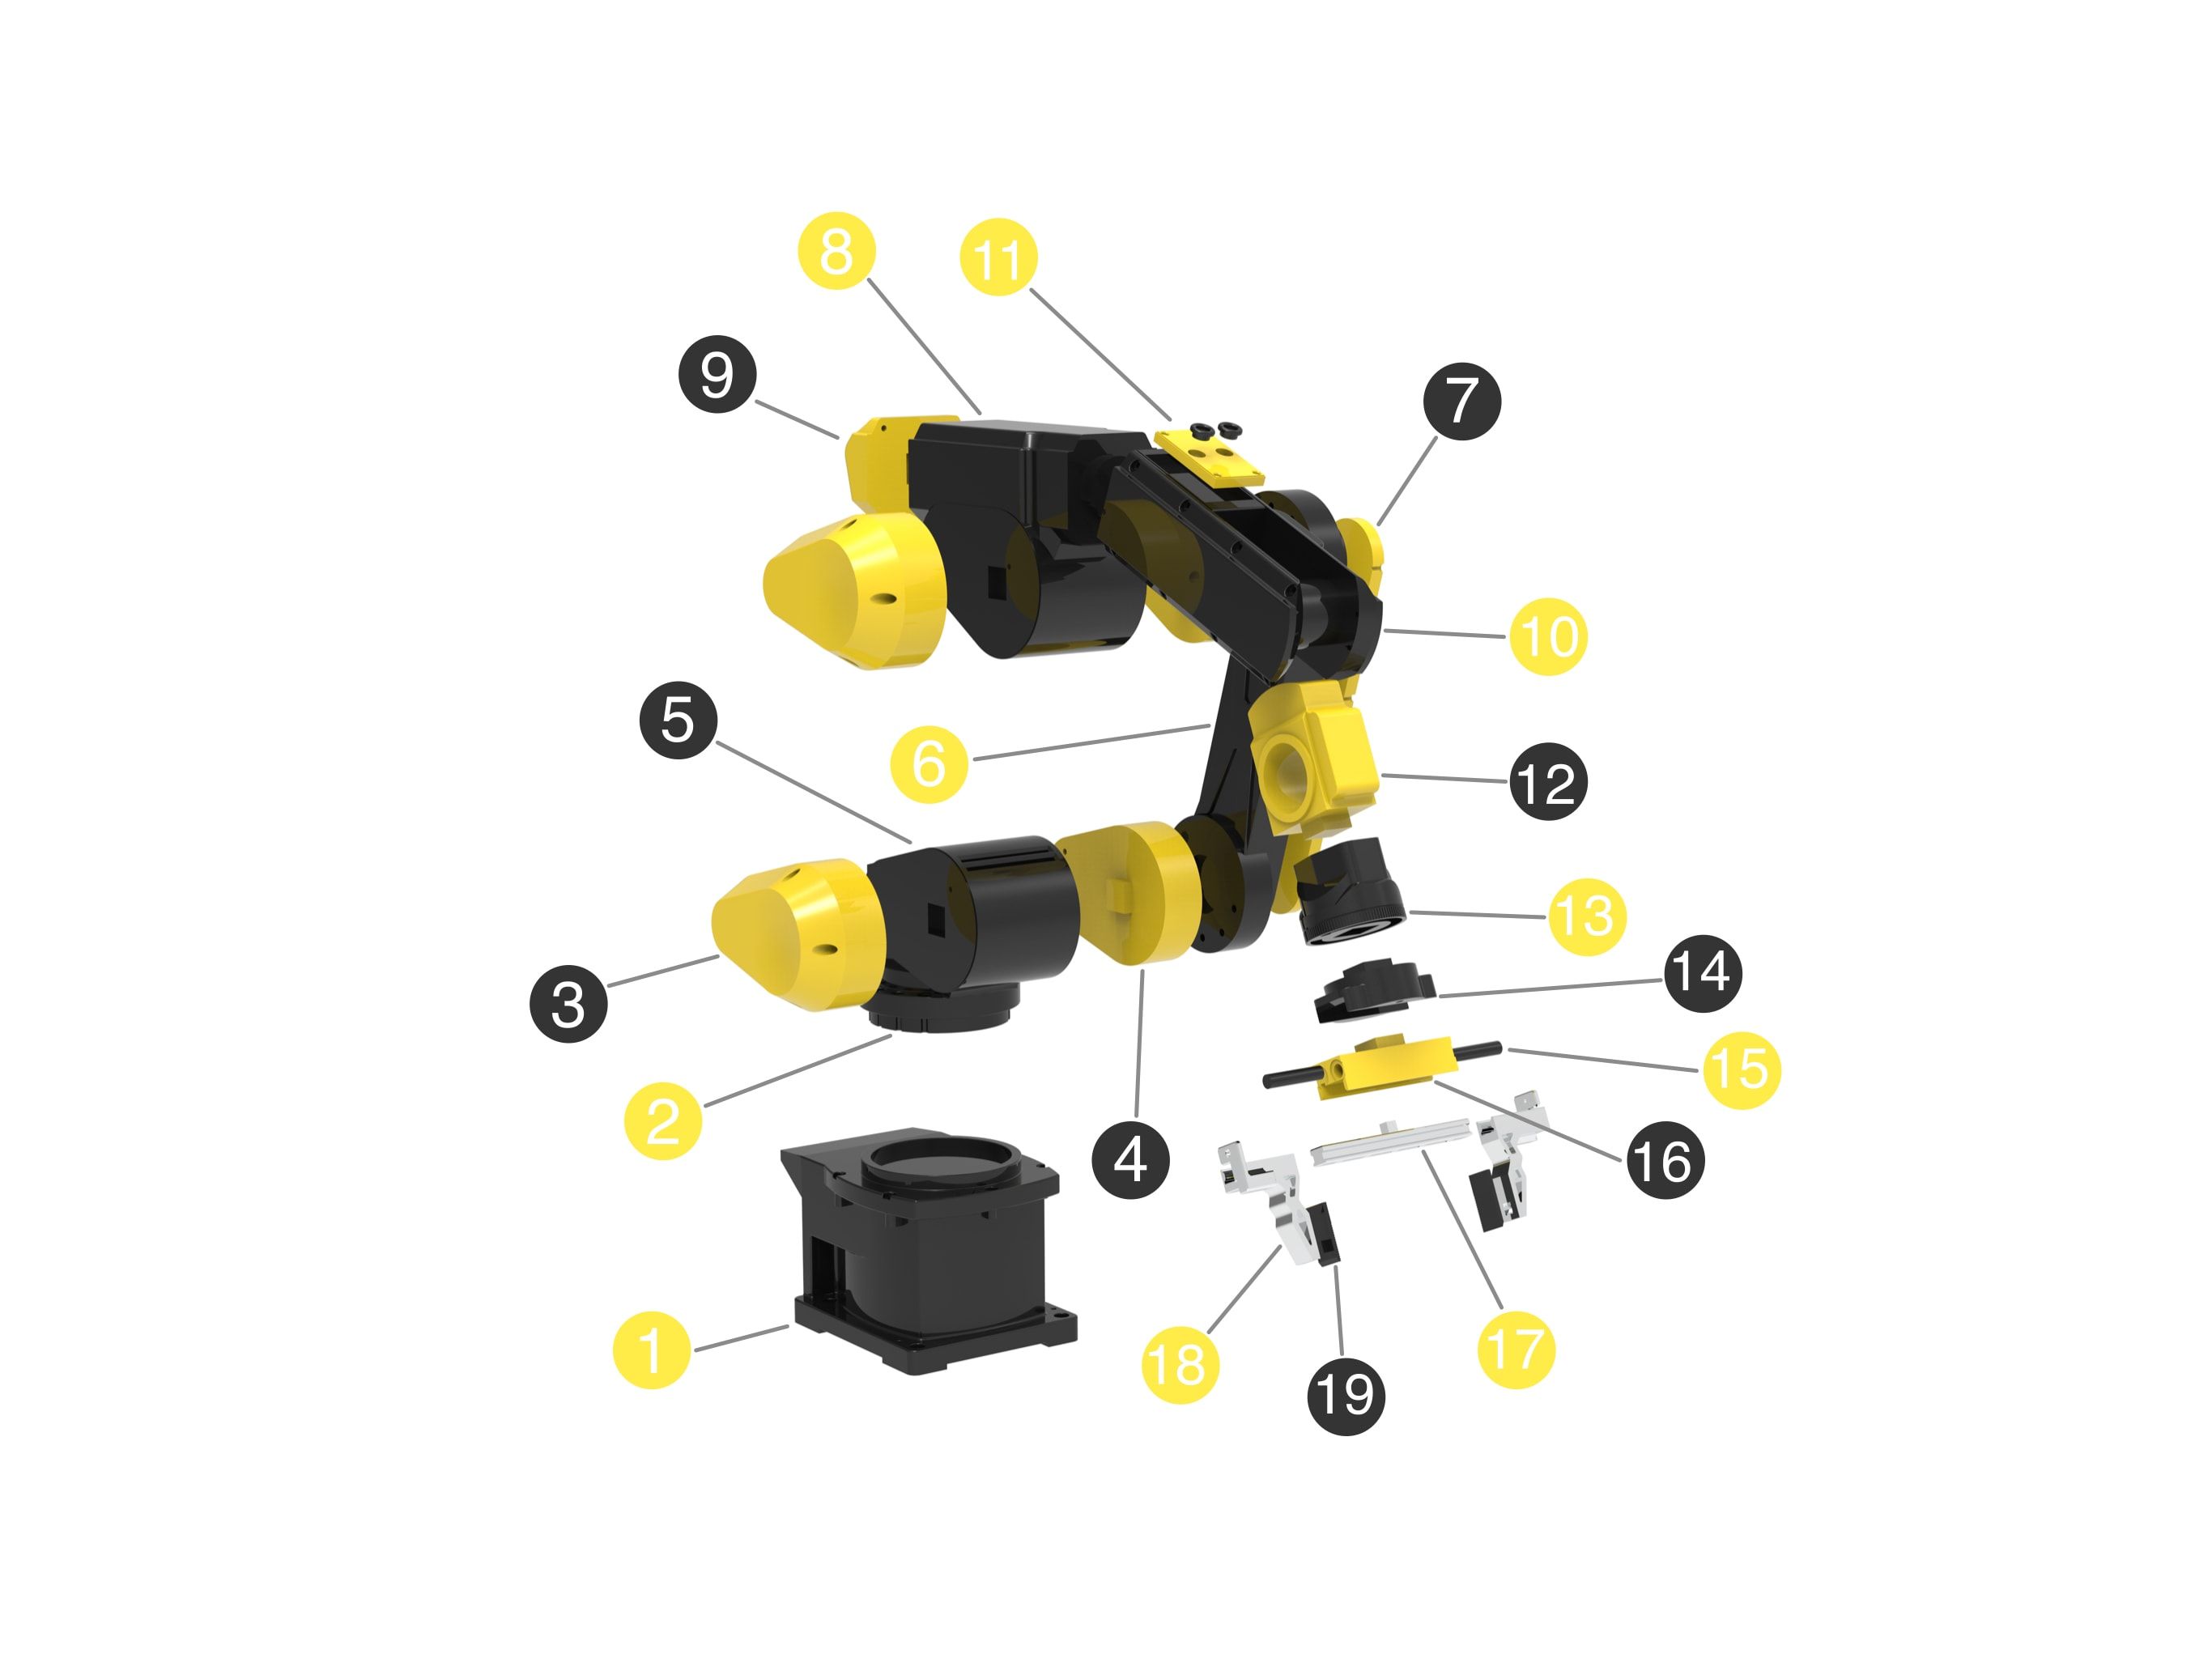
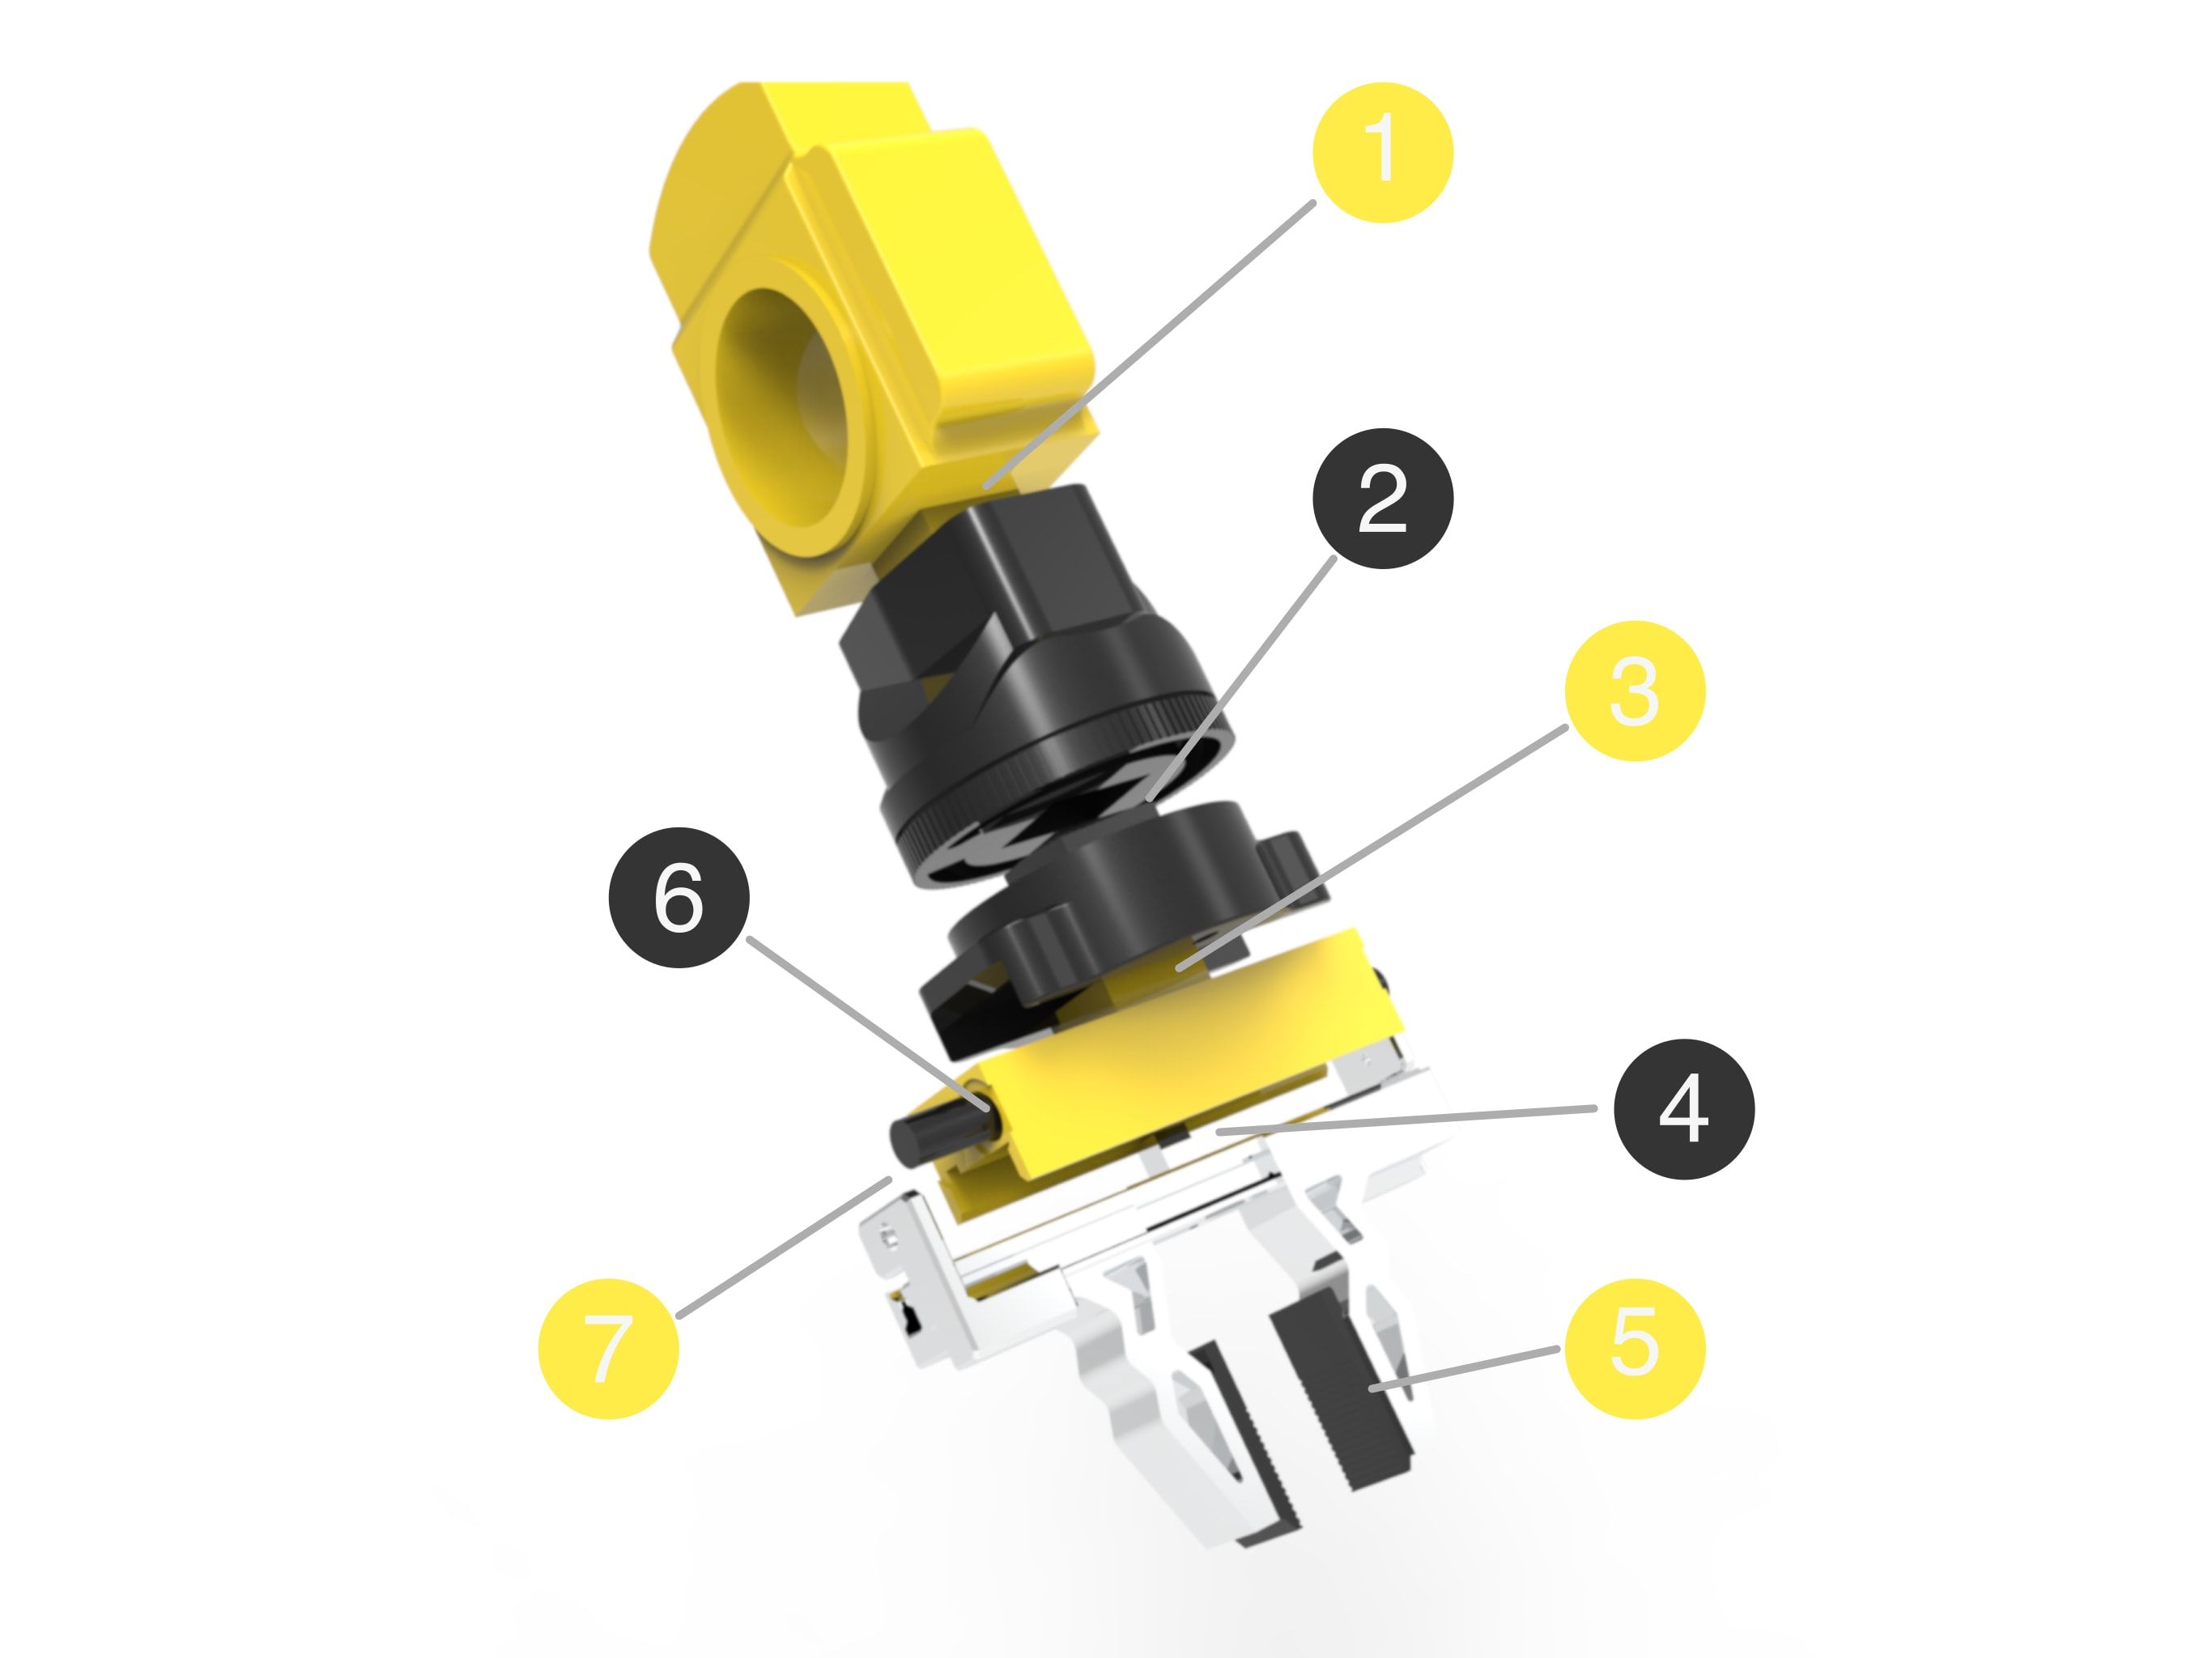
Un brazo articulado sobre una base giratoria, con una pinza de dos dedos que sujeta la pala por el mango. Es un modelo existente; nuestro trabajo fue ensamblarlo, definir sus articulaciones y documentar el despiece.