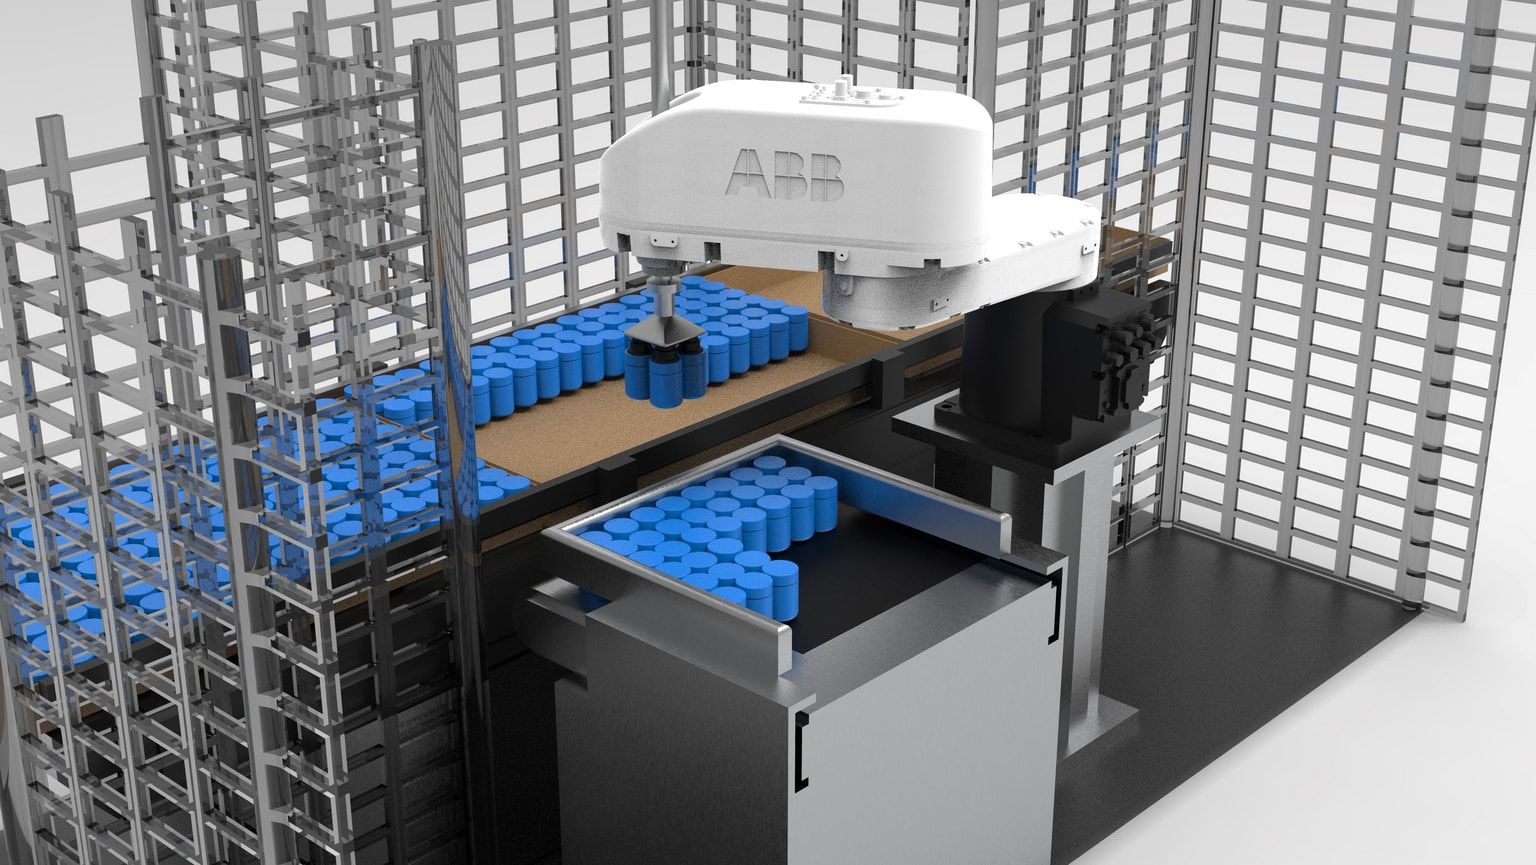
Celda pick & place SCARA
Automatizar el llenado de blísteres que hoy se hace a mano: una celda de dos metros cuadrados con un robot SCARA, un gripper de cuatro ventosas y la seguridad resuelta para que el operario no tenga que entrar.
- Asignatura
- Mecatrónica · 3.º GEDI
- Equipo
- María Menchaca y Joan Blanch
- Robot
- ABB IRB 920T, alcance 650 mm
- Herramientas
- Creo Parametric, igus iRC
01 — Reto
Una pieza cada dos segundos
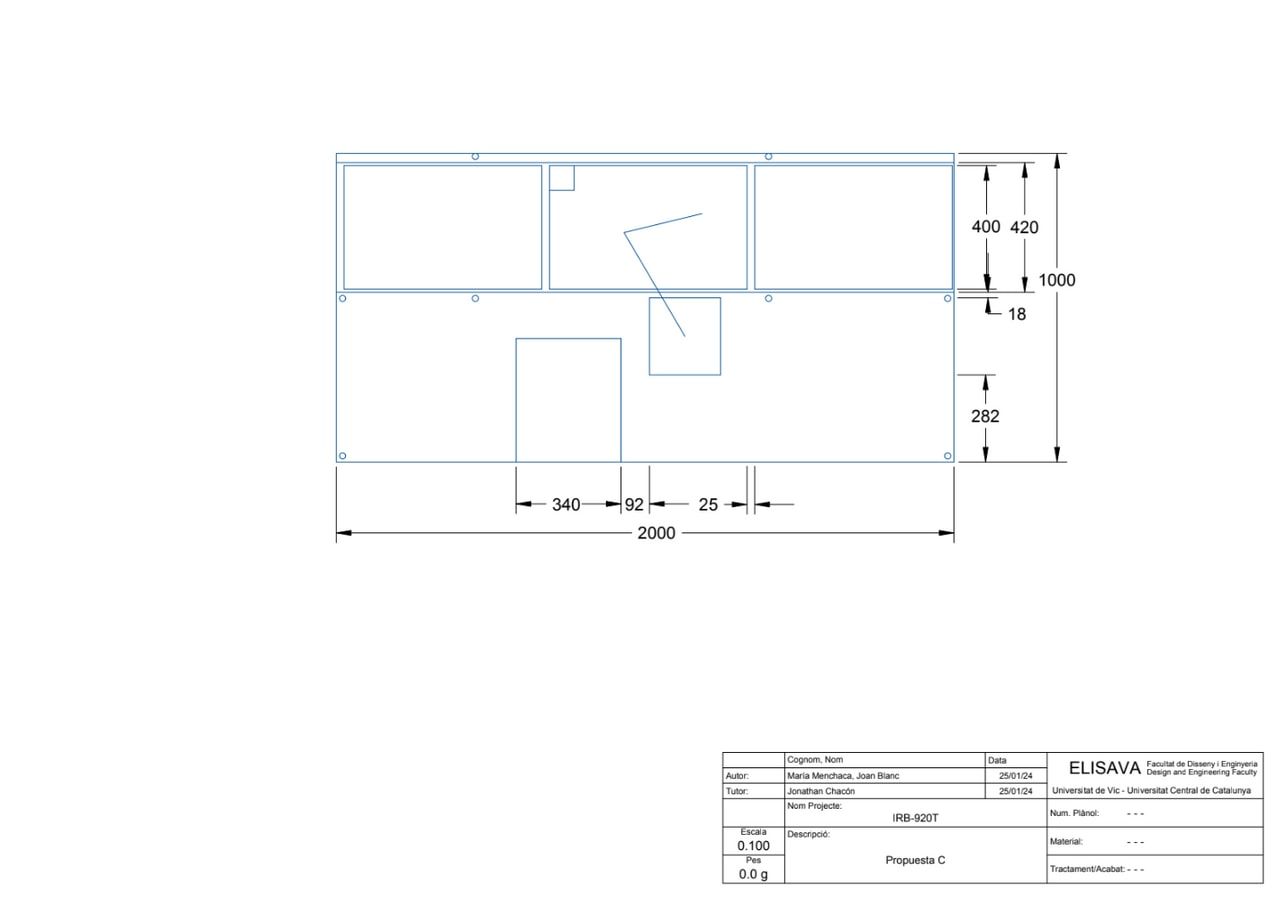
El encargo: diseñar una celda que recoja piezas pequeñas, de hasta 100 g, y las coloque ordenadas en blísteres. Todo en dos metros cuadrados, a una pieza cada dos segundos y con la seguridad del operario como prioridad.
Trabajamos con un producto real: un inhalador en envase cilíndrico de 40 mm de diámetro y 56 mm de altura, de 20 g.
02 — Decisiones
SCARA, y de 650 mm
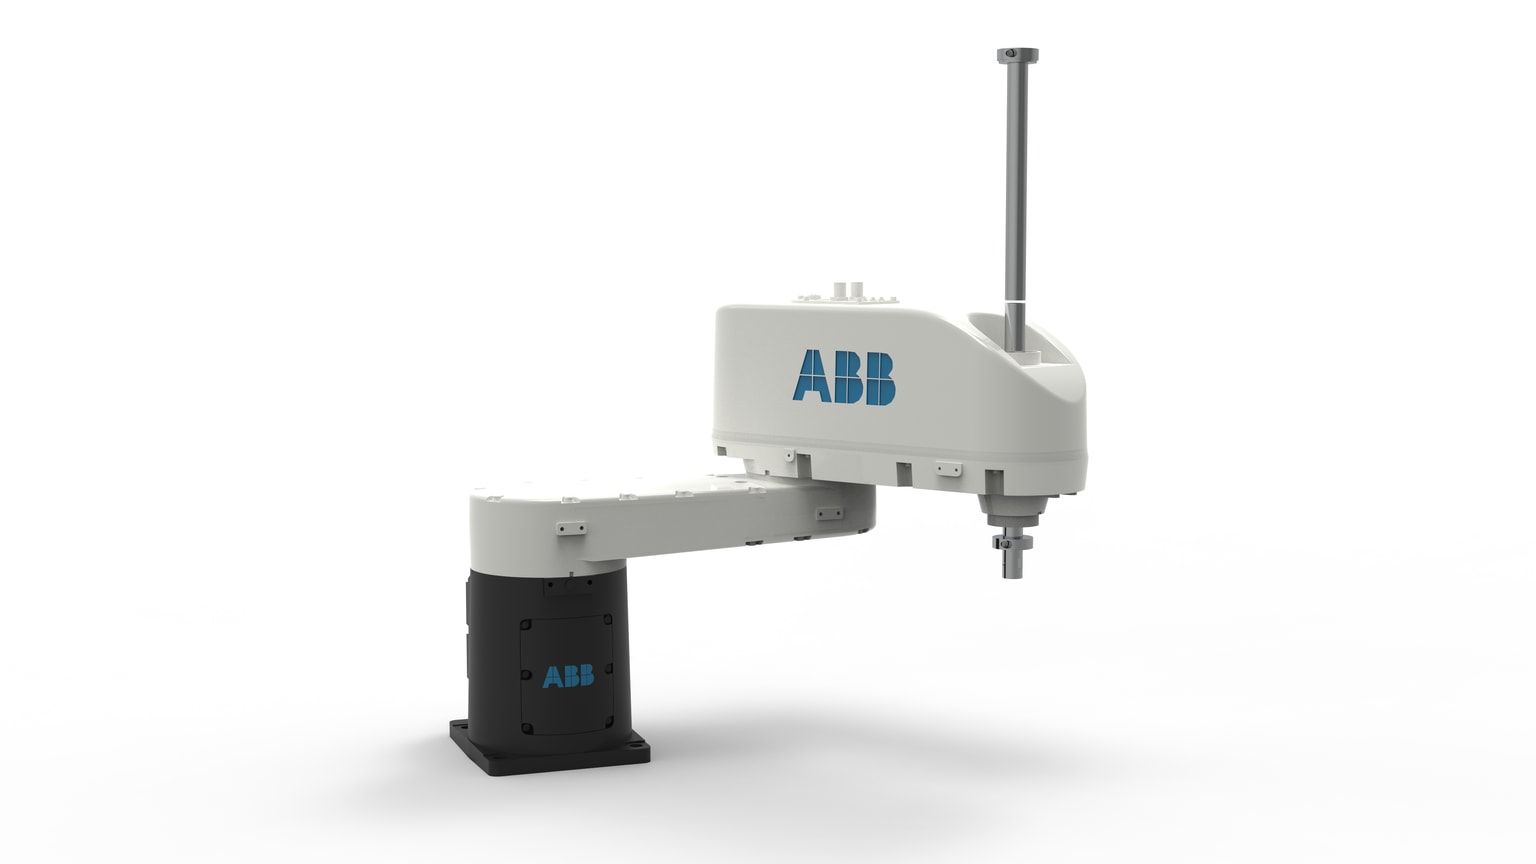
Comparamos robots delta, cartesianos y SCARA, y elegimos el IRB 920T de ABB. Primero el modelo de 450 mm, por el poco espacio. Al calcular el rango de movimiento vimos que, estirado al máximo, no llegaba al punto más lejano del blíster; pasamos al de 650 mm.
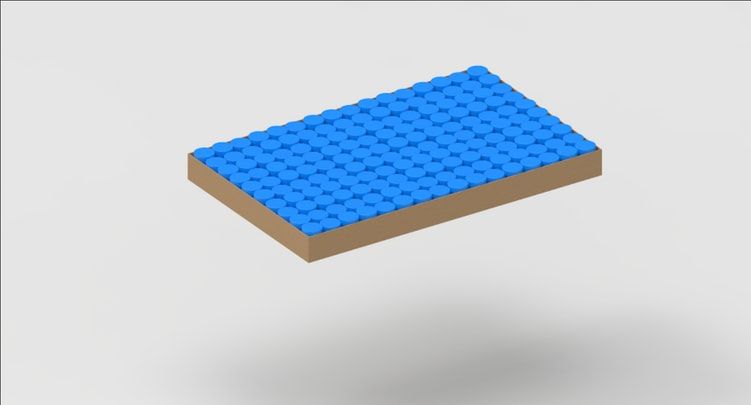
El blíster también cambió. Lo alargamos de 600 a 640 mm para que entraran dieciséis filas de diez envases: así el robot nunca hace un ciclo a medias.
03 — Solución
Cuatro envases por viaje
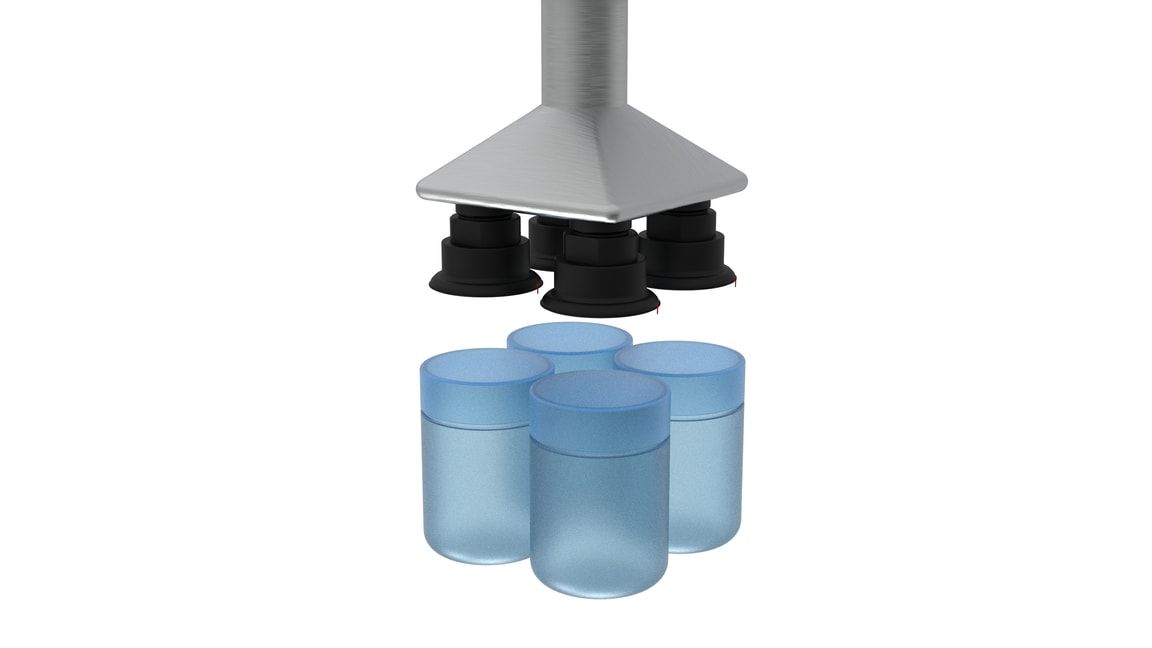
Con una sola ventosa el robot iría más lento que una persona. El gripper lleva cuatro, sobre un adaptador de aluminio modelado en Creo: 0,292 kg en total con los cuatro envases, muy por debajo de los 6 kg que admite el robot.
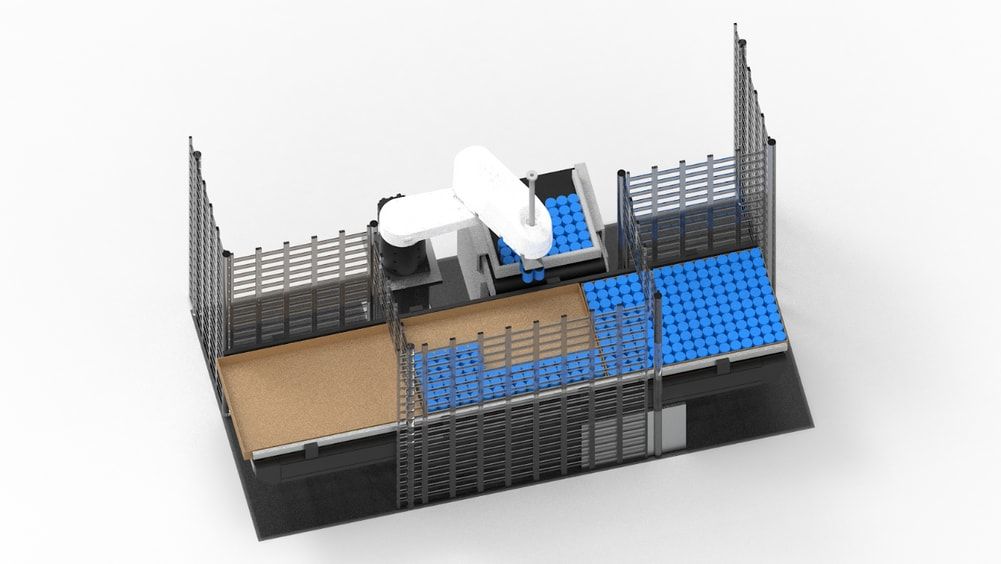
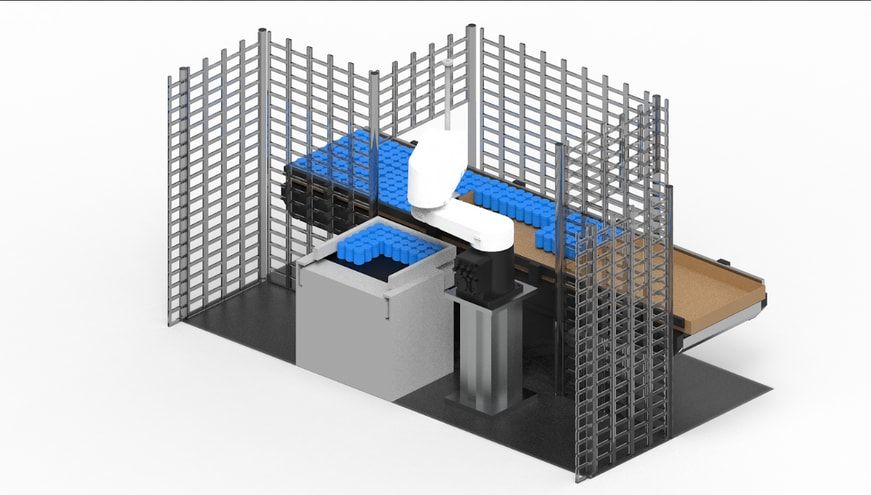
Los envases llegan ordenados por una cinta, así que el robot repite un recorrido programado y no necesita visión. Las fotocélulas paran la cinta cuando hay fila completa y detectan si el blíster entra vacío y sale lleno.
04 — Seguridad
El operario no entra
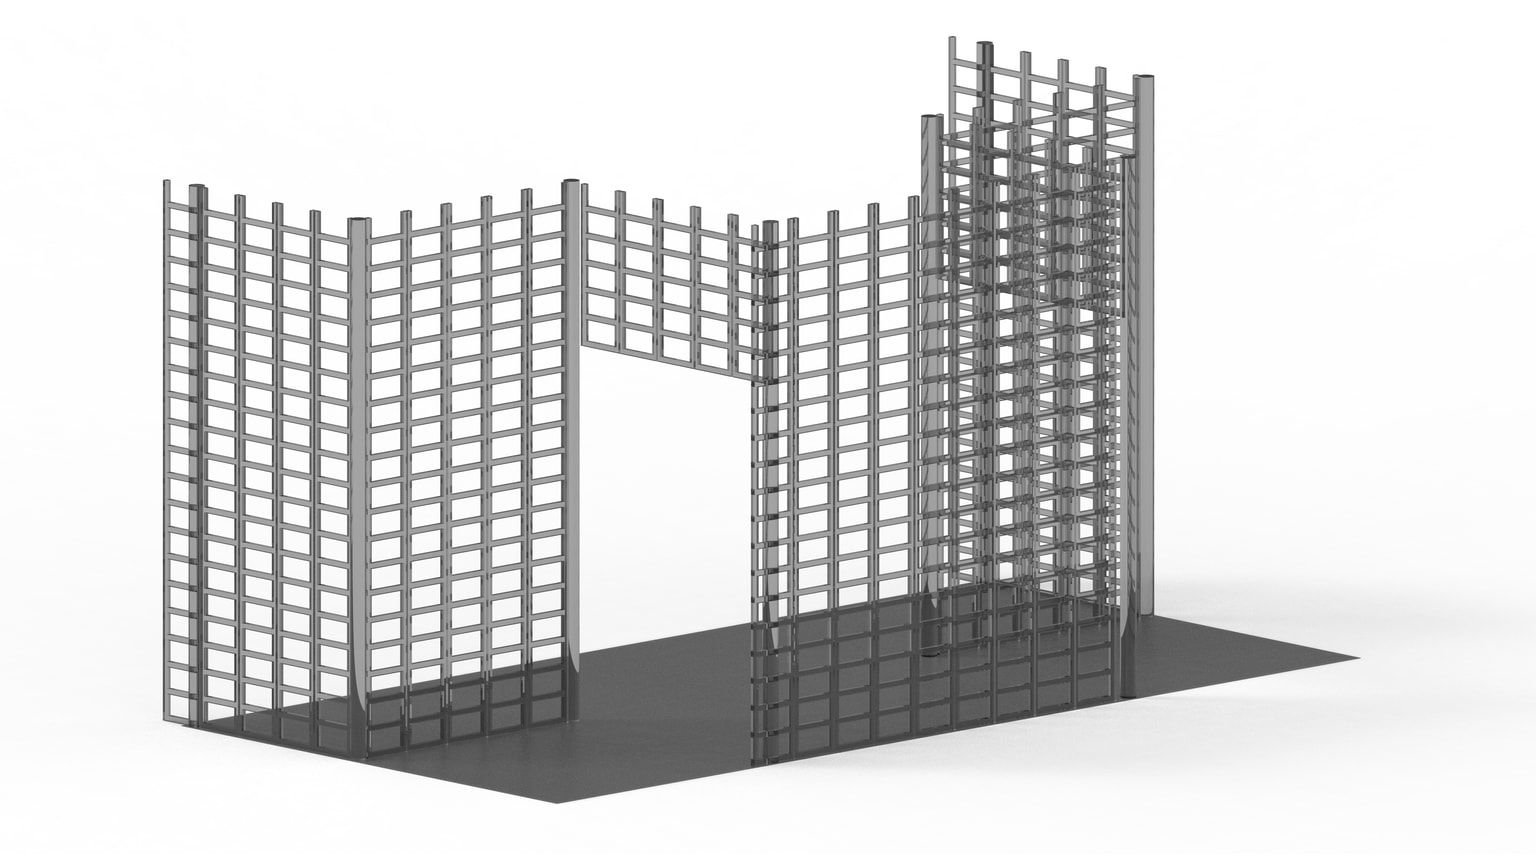
Un sensor de 180° en la base del robot divide el entorno en tres zonas: en la primera el ritmo baja un 25 %, en la segunda otro 50 % y en la tercera el robot se para. Pero el layout está pensado para que no haga falta entrar: los blísteres se reponen y se recogen desde fuera. Un vallado cubre todo el alcance del robot.
05 — Resultados
Tiempo de ciclo y retorno
Con las velocidades de cada eje del fabricante calculamos el ciclo más desfavorable: recoger cuatro envases en el extremo de la cinta y dejarlos en la esquina más lejana del blíster. El ciclo medio es más corto.
El recorrido se programó como ejemplo en igus iRC con un SCARA equivalente. La memoria cierra con una estimación de inversión y retorno frente al proceso manual.
| Movimiento | Recorrido | Velocidad | Tiempo |
|---|---|---|---|
| Eje 1 | 110° × 2 | 420 °/s | 0,52 s |
| Eje 2 | 142° × 2 | 780 °/s | 0,36 s |
| Eje 3 | 800 mm | 1.200 mm/s | 0,6 s |
| Vacío de las ventosas | 2 veces | 0,2 s | 0,4 s |